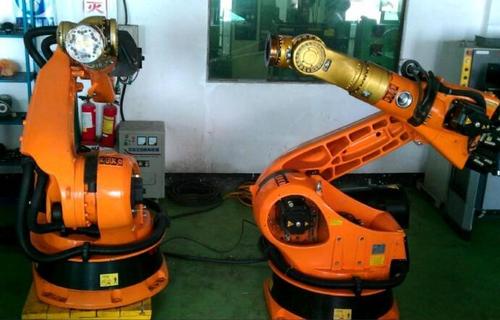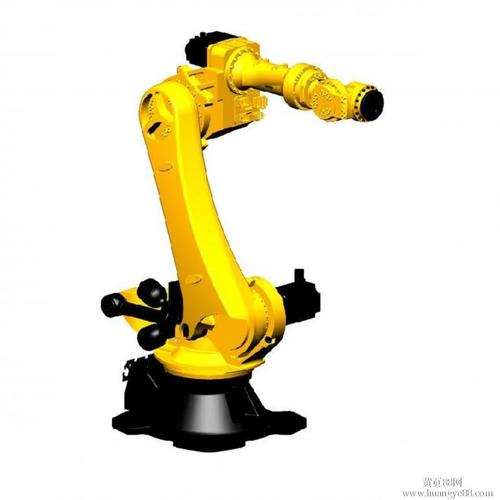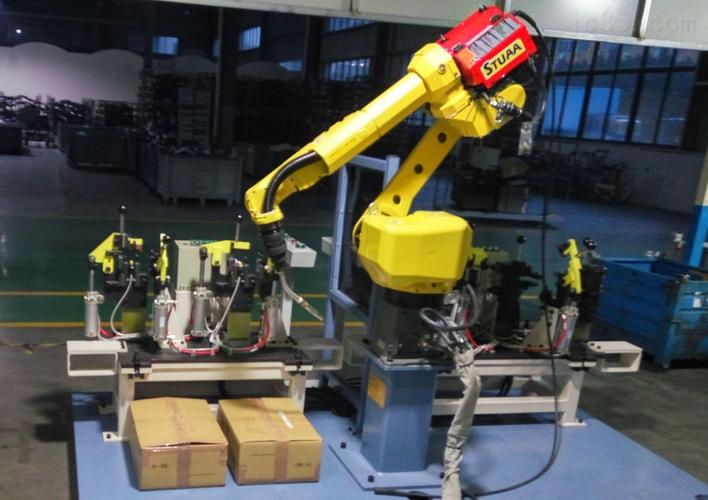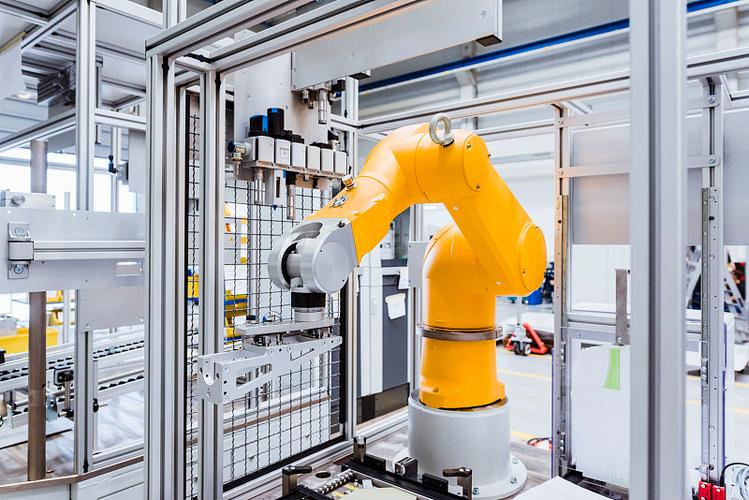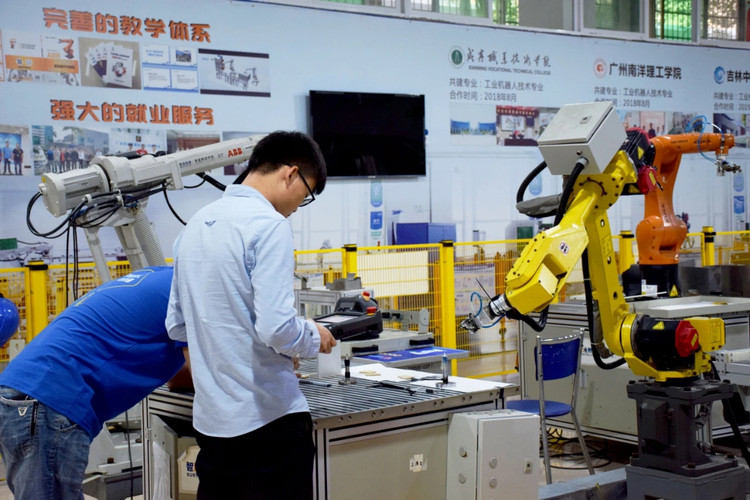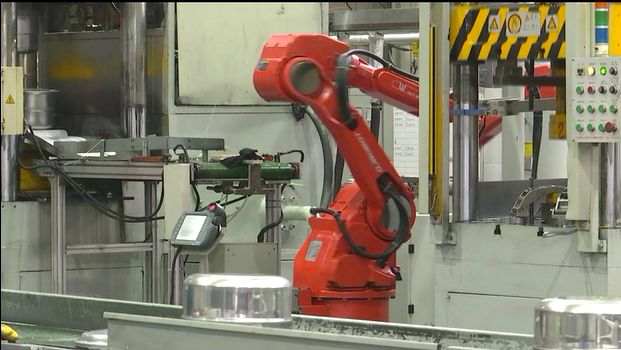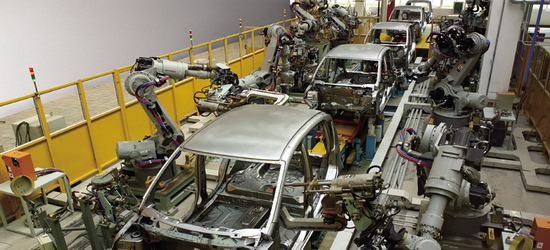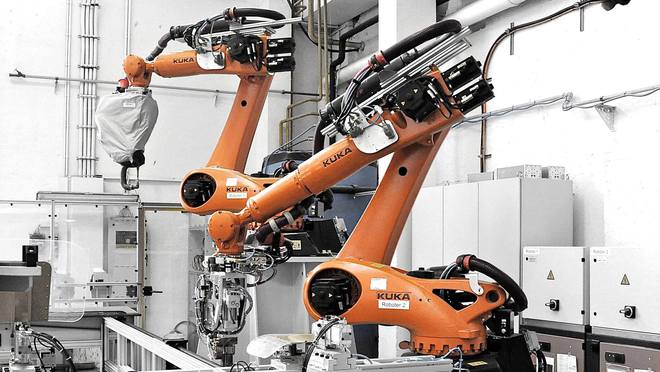
各位小伙伴,今天咱们来聊一个超酷的科技话题——工业机器人安装。当你在工厂里看到那些巨大的机械臂灵活地搬运、焊接、喷涂时,有没有想过它们是怎么被“请”进车间的?安装一台工业机器人,可不像摆个家具那么简单,它是一项涉及机械、电气、软件、安全等多学科的精密工程。我就带你走一遍从前期准备到最终验收的完整安装流程。
一、安装前的准备工作
1. 需求分析与方案设计
首先要明确机器人要完成什么任务:是搬运、焊接、码垛还是打磨?根据任务确定机器人的型号、负载、臂展和重复定位精度。要规划好机器人的工作范围、底座位置以及与周边设备(如传送带、变位机)的空间关系。这一步通常由系统集成商和工厂工程师共同完成。
2. 现场勘察与基础施工
确认地面承重能力是否满足机器人及底座的重量,通常需要混凝土基础或钢结构平台。同时检查电源、气源、网络接口是否到位,预留好电缆走线槽和安全围栏的安装空间。
3. 开箱验货
机器人到货后,对照装箱单检查本体、控制柜、示教器、电缆束、说明书等是否齐全,有无运输损伤。
二、机械安装:让机器人稳稳落地
1. 安装底座与机器人本体
使用吊车或叉车将机器人本体移至安装位置。先用临时螺栓固定,再通过水平仪调整底座水平度,通常要求水平误差小于0.5mm/m。最后拧紧地脚螺栓,并使用扭矩扳手确认达到规定扭矩。
2. 安装末端执行器
根据任务安装焊枪、夹爪、吸盘等工具。必须确保工具与机器人法兰完全贴合,连接螺栓涂抹螺纹锁固胶,并按照对角线顺序均匀拧紧。
3. 安装辅助设备
安装变位机、导轨、安全围栏、光栅等,确保它们与机器人的相对位置精确。
三、电气连接:打通神经与血管
1. 动力电缆连接
将控制柜的电机动力电缆、编码器电缆分别连接到机器人本体上的对应接口。注意电缆要留有一定余量,并且用扎带固定,避免运动时拉扯。
2. 控制柜与电源
检查供电电压是否与铭牌一致(如三相380V),接入合适的断路器。控制柜必须可靠接地,接地电阻小于4Ω。同时接入压缩空气管(如需要)。
3. 安全回路接线
连接安全门锁、急停按钮、光栅等安全信号到控制柜的安全输入端,确保所有安全功能有效。
四、软件配置与调试
1. 系统初始化
首次上电后,通过示教器设置机器人型号、轴数、减速比等参数。进行零点标定(编码器复位),这一步非常关键,否则机器人无法准确运动。
2. 工具坐标系与用户坐标系标定
使用示教器标定工具中心点(TCP),告诉机器人工具末端的准确位置。再标定用户坐标系,定义工作台或工件的位置。
3. 编写与测试程序
手动示教几个关键点,编写简单的运动程序(如直线、圆弧)。切换到手动脉冲模式,以低速运行,观察机器人运动是否平稳、有无奇异点报警。
4. 自动运行与优化
将程序切换为自动模式,逐步提高速度至设定值。根据实际效果调整加速度、平滑度等参数,并检查节拍是否满足生产要求。
五、安全防护与验收
1. 安全防护装置
安装并测试安全围栏、安全门锁、光栅、安全地毯等。设定机器人的安全工作空间(软限位),确保机器人在任何情况下都不会与人发生碰撞。
2. 操作培训
对操作人员、维护人员进行培训,内容包括基本操作、程序调用、日常保养、应急处理等。
3. 最终验收
根据技术协议逐项检查:重复定位精度、运行稳定性、节拍、安全功能、噪声等。连续运行8小时以上无故障,方可签署验收报告。
六、常见问题与注意事项
- 基础不牢:地面不平或承重不足会导致机器人振动和精度下降,务必重视。
- 电缆损伤:运动时电缆拖拽可能造成磨损,应做好保护(如拖链、波纹管)。
- 零点丢失:断电后编码器电池没电会导致零点丢失,需定期更换电池。
- 安全第一:调试时务必让人员远离机器人运动范围,并始终遵守上电、断电规程。
好了,小伙伴们,看到这里是不是觉得工业机器人安装还挺有讲究的?它不仅是技术活,更是一项需要细心和耐心的系统工程。如果你对其中某个环节感兴趣,比如坐标系标定或者安全回路接线,我们可以继续深挖。下次再聊!