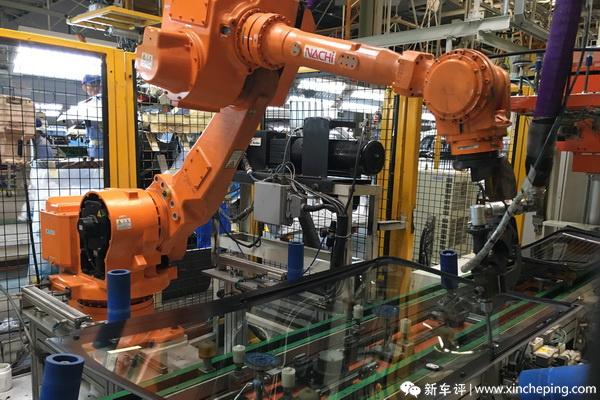
随着智能制造的快速发展,工业机器人已成为提升生产效率、保证产品质量的关键设备。工业机器人的安装并非简单的“开箱即用”,而是一项涉及机械、电气、控制和安全等多学科的系统工程。正确的安装不仅决定了机器人的性能发挥,更直接影响到生产线的长期稳定与人员安全。本文将系统梳理工业机器人安装的全流程与核心要点。
一、安装前的规划与准备
1. 需求分析与选型确认
在安装之前,必须明确机器人的应用场景(如焊接、搬运、装配)、负载重量、工作半径和重复定位精度。需确认机器人是否已完成选型,并检查到货设备是否与订单一致。
- 场地评估与基础设计
- 地面条件:工业机器人通常需要安装在坚固的水平地面上,混凝土厚度、强度需满足承重和抗振动要求。
- 空间预留:除了机器人本体运动范围,还要考虑控制柜、线缆桥架、安全围栏及维修通道。
- 环境因素:温度、湿度、粉尘、腐蚀性气体等需在允许范围内;若环境恶劣,应选择相应防护等级的机器人或加装防护罩。
- 电源与气源:确认供电电压、频率、接地和压缩空气压力、流量是否匹配。
3. 安全标准与法规梳理
安装前应熟悉ISO 10218(工业机器人安全要求)、ISO/TS 15066(协作机器人)及国家相关标准。根据风险评估结果,确定安全围栏、安全光幕、急停按钮、使能开关等防护措施。
二、机械安装与找平
1. 底座与固定方式
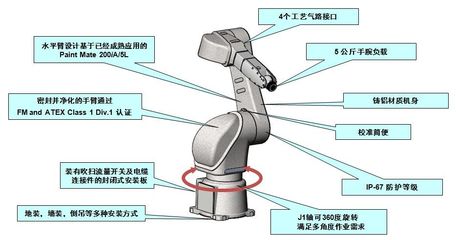
大多数工业机器人通过底座法兰与安装板连接。安装板可以是混凝土浇筑的预埋钢板,也可以是钢制平台。固定方式通常采用高强度螺栓,并按对角顺序逐步拧紧至规定扭矩。
2. 水平调整与找平
使用精密水平仪校准机器人安装面水平度。对于垂直多关节机器人,水平误差过大会导致负载能力下降、关节磨损加剧。一般要求水平度在±0.2mm/m以内。调整时可通过垫片或调节螺栓实现。
3. 线缆与管路布置
本体线缆(动力线、编码器线)应预留足够弯曲半径,并固定牢靠,避免与运动部件干涉。气管、信号线可走拖链或线槽。注意强弱电分离,以防电磁干扰。
三、电气连接与气路连接
1. 控制柜就位
控制柜应安装在通风良好、无粉尘、远离热源的位置,并与机器人本体保持厂商规定的最大距离(通常不超过10-15米)。柜体需接地,接地电阻符合要求。
2. 电源连接
按铭牌要求接入三相380V或单相220V电源,注意相序正确。对于多台机器人协同,应统一供电相序。检查断路器、漏电保护器是否匹配。
3. 机器人本体与控制柜的连接
使用专用动力电缆和编码器电缆,插接时确保锁紧结构到位。注意电缆编号与接口对应,不可强行插拔。
4. 末端执行器与气路
安装夹爪、焊枪等工具,并连接气路或信号线。需测试气路密封性,调整压力至合理范围。
5. I/O与通信连接
根据控制需求,连接数字/模拟I/O、现场总线(如Profinet、EtherCAT)、安全信号等。布线应远离动力线,采用屏蔽电缆并单端接地。
四、软件配置与原点校准
1. 开机与初始设置
依次接通控制柜电源和机器人本体电源,等待系统启动。如需要,设置语言、日期、网络参数等。
2. 零点标定(原点复归)
编码器通常由电池供电记忆位置。如更换电池或编码器异常,需进行零点标定。方法包括:使用机械零点标记、EMD(电子零点标定装置)或通过专用标定工具。标定后需验证各轴零位准确性。
3. 工具坐标系与工件坐标系建立
实际安装工具后,应建立工具坐标系(TCP)。常用方法有四点法、六点法。投入生产前还需建立工件坐标系,以便离线编程和位置修正。
4. 运动范围与限位设置
在软件中设定各轴软限位,防止机器人撞击本体或外围设备。同时需在物理上安装机械硬限位(部分机型自带)。
5. 负载与惯量参数设定
根据实际安装的末端工具,在控制系统中输入正确的负载质量、重心位置和转动惯量。参数错误会导致动态性能变差甚至报警。
五、安全配置与测试
1. 安全围栏与门锁
安装符合安全距离的围栏,并设置安全门锁开关,门打开时机器人必须停止或限速。
2. 急停与使能装置
在操作者易触及的位置安装急停按钮,确保所有急停均能切断机器人动力。示教器上还需有使能开关(三位开关),手动模式下才允许运动。
3. 安全功能验证
测试急停、安全门、光幕、限速等功能是否有效。必要时使用专业仪器测量停止时间和距离。
六、试运行与验收
1. 空载试运行
在手动模式下,低速运行各轴,检查运动是否平滑、有无异响。逐步测试所有基本运动。
2. 负载试运行
安装实际工件,在不同速度和姿态下运行,观察振动、精度及关节温升。必要时优化加速度和增益参数。
3. 程序验证与精度测试
运行实际作业程序,检查轨迹、节拍和工艺质量。使用千分表或激光跟踪仪测量重复定位精度,应满足厂商指标。
4. 连续运行测试
在模拟生产条件下连续运行8-24小时,检查稳定性、有无过热或报警。
5. 文档与培训
移交安装记录、参数备份、电气图纸、操作手册等。对操作人员和维护人员进行安全与日常维护培训。
七、常见安装问题及对策
| 问题 | 可能原因 | 对策 |
|------|----------|------|
| 机器人抖动或异响 | 水平度超差、螺栓松动、负载参数错误 | 重新找平、紧固、修正负载 |
| 原点丢失 | 编码器电池耗尽、电缆断开 | 更换电池、检查电缆并重新标定 |
| 通信异常 | 屏蔽不良、地址冲突、线缆过长 | 检查接地、设置、加装中继 |
| 安全功能失效 | 接线错误、安全PLC未配置 | 核对接线、重新配置安全逻辑 |
八、
工业机器人安装是一个严谨、细致的工程过程,任何环节的疏漏都可能为后续生产埋下隐患。随着协作机器人和即插即用技术的兴起,安装正变得更加灵活,但基础原则——安全、精度、可靠性——始终不变。唯有遵循科学的安装规范,才能让工业机器人真正成为智能工厂的高效骨干。
(本文仅供参考,具体安装请以机器人厂商手册及现场安全标准为准。)