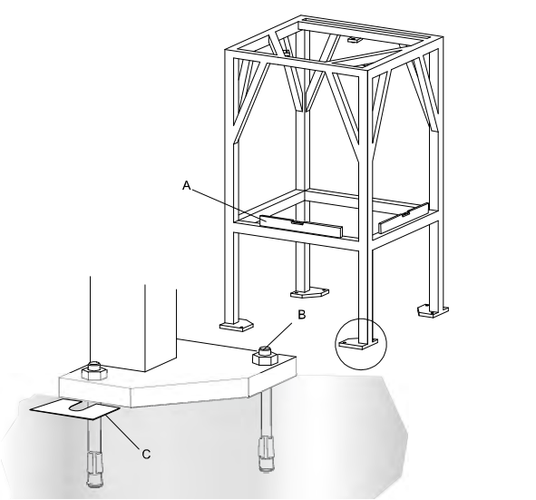
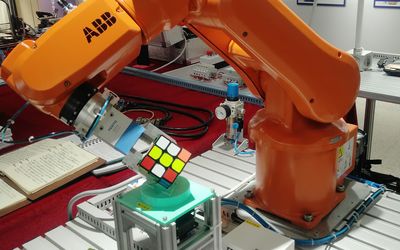
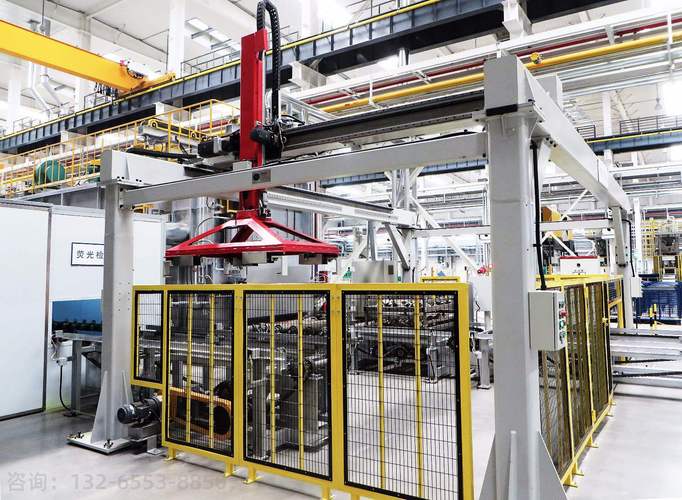
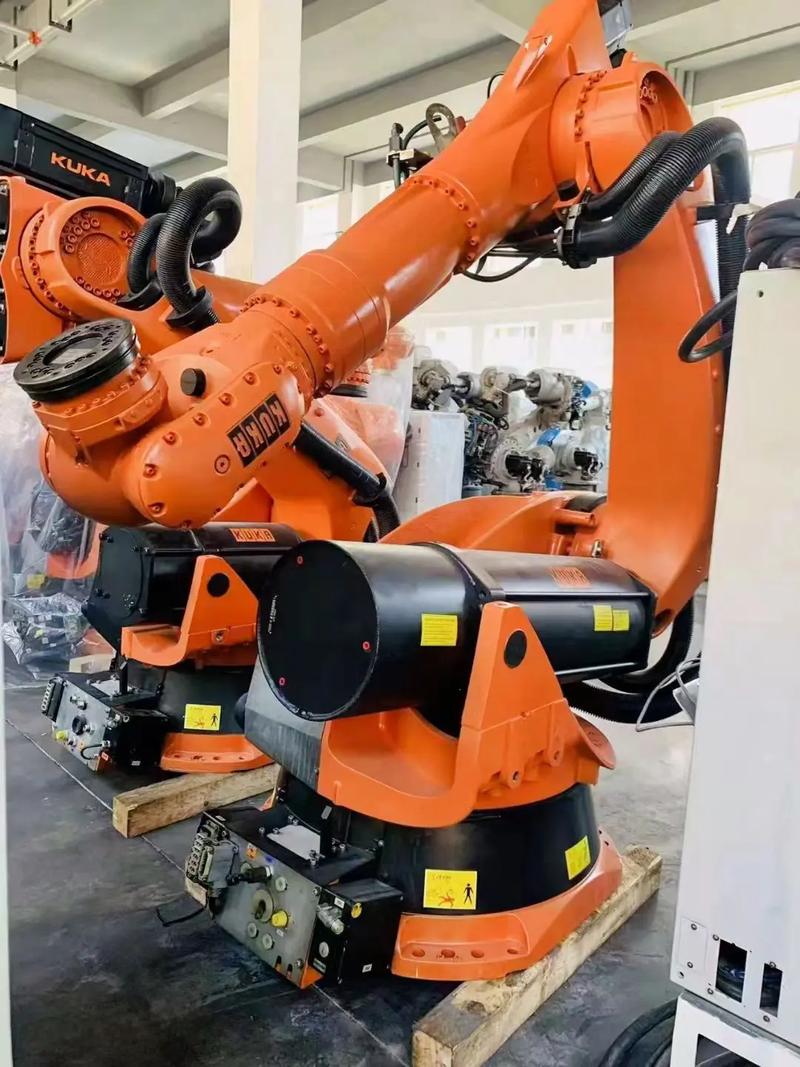
随着制造业智能化升级的不断推进,工业机器人自动化搬运系统已成为提升生产效率、降低人工成本的重要手段。本文围绕机器人自动化搬运系统的电气设计展开,系统阐述从图纸设计、设备制作安装到工业机器人本体安装的全流程要点,为相关工程技术人员提供实践参考。\n\n一、项目需求分析与电气总体方案设计\n\n在电气设计启动前,需明确搬运任务的负载重量、节拍要求、工作半径、搬运物料的种类与尺寸,以及现场供电条件和安全规范。基于需求分析,确定机器人控制系统架构,包括机器人控制器、PLC主控单元、伺服驱动系统、安全控制回路、传感器与执行器接口等。总体方案应明确各子系统之间的通信方式(如PROFINET、EtherCAT或Modbus TCP),并预留扩展接口以适应未来产线升级。需完成电气负荷计算与短路电流校验,为后续图纸设计奠定基础。\n\n二、电气图纸设计要点\n\n电气图纸是施工与调试的核心依据,应遵循GB/T 6988系列标准,利用EPLAN或AutoCAD Electrical等专业软件进行绘制,主要包括以下内容:\n\n1. 系统框图与电源分配图:清晰表达主电源进线、总断路器、分支回路及UPS配置,标注各级保护器件规格。\n2. 主电路与控制电路图:主电路涵盖机器人控制柜供电、伺服驱动器供电及外围设备供电;控制电路应体现PLC I/O分配、安全继电器回路、急停与门禁联锁逻辑。\n3. 安全回路设计:依据ISO 13849-1确定所需性能等级(PL),设计双通道急停回路、安全门监控及光幕接口,确保人员安全。\n4. 端子接线图与电缆表:标注各 terminal 编号、线径、线色及电缆型号,便于现场施工与后期维护。\n5. 布局图:包括控制柜面板布置图、柜内元件布置图及现场设备安装位置图,考虑散热、走线空间与维护可达性。\n\n图纸完成后须经过内部审核与客户确认,确保设计无遗漏、无冲突。\n\n三、控制柜制作与安装\n\n控制柜制作质量直接影响系统稳定性。柜体选型应根据元件数量与散热需求确定尺寸,防护等级一般不低于IP54。制作流程包括:\n\n1. 元件选型与采购:断路器、接触器、继电器、电源模块、PLC、安全继电器等均选用符合认证要求的品牌产品,并核对参数匹配性。\n2. 柜内布局与安装:按照布局图固定导轨与线槽,元件安装间距满足散热与接线要求,强电与弱电分区布置,减少干扰。\n3. 配线施工:按接线图完成柜内配线,导线端头压接冷压端子,线号管标识清晰;动力线与信号线分槽敷设,屏蔽线单端接地。\n4. 检查与测试:配线完成后进行导通测试、绝缘电阻测试及耐压测试,核对回路正确性,通电前再次确认无短路隐患。\n\n四、现场电气安装与布线\n\n现场安装阶段需与机械安装密切配合。电缆桥架与线槽应横平竖直、固定牢靠,与机器人运动区域保持安全距离。机器人动力电缆与控制电缆分开敷设,避免电磁干扰。传感器、气动阀等外围设备接线应使用航空插头或端子箱过渡,便于拆装维护。接地系统须独立可靠,接地电阻不大于4Ω。所有现场接线完成后,应逐点核对I/O信号,确保与图纸一致。\n\n五、工业机器人本体安装\n\n机器人本体安装是系统集成的关键环节,步骤如下:\n\n1. 基础准备:根据机器人负载与重心计算地脚螺栓规格,确认混凝土地面强度满足要求;安装底板水平度误差控制在±0.5mm以内。\n2. 本体吊装与固定:使用合适吊具将机器人移至安装位置,按对角顺序紧固地脚螺栓,扭矩值参照厂家手册。\n3. 电缆连接:连接机器人动力电缆、编码器电缆及用户I/O电缆,确保接头锁紧、弯曲半径符合要求;控制柜与机器人之间的电缆长度应留有余量,适应机器人运动范围。\n4. 原点校准与参数配置:通电后完成机器人原点校准,导入负载参数与工具坐标系,测试各轴运动是否平稳、限位是否有效。\n\n六、系统联调与验收\n\n安装完成后进入联调阶段。首先进行单机调试,验证机器人各轴运动、I/O响应及安全功能(急停、安全门、光幕)动作正确;随后与搬运输送线、视觉系统等外围设备联调,验证搬运节拍与定位精度满足设计要求。连续运行测试不少于8小时,记录故障与异常,整改后提交验收文档,包括图纸竣工版、测试报告及操作维护手册。\n\n\n\n机器人自动化搬运系统的电气设计与安装是一项多专业协同的工程,从图纸设计阶段的严谨规划,到控制柜制作与现场布线的规范施工,再到机器人本体安装与系统联调,每个环节均需严格把控质量与安全。唯有如此,才能保障系统长期稳定运行,为企业创造预期的自动化效益。
工业机器人自动化搬运系统电气设计与安装实施指南
如若转载,请注明出处:http://www.sckunyukj.com/product/45.html
更新时间:2026-10-23 17:39:47