引言
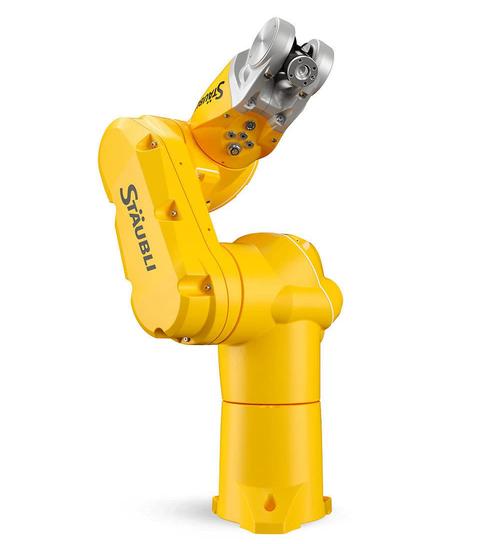
深隆ST2031工业机器人是一款多功能六轴机械臂,广泛应用于上下料、喷涂、打磨和机械臂组装等工业场景。其高性能和灵活性使其成为自动化生产线的理想选择。正确的安装是确保机器人稳定运行和延长使用寿命的关键。本文将详细介绍深隆ST2031的安装步骤和注意事项。
一、安装前准备
- 环境评估
- 确保安装场地平整、坚固,能承受机器人自重及动态负载。
- 环境温度应在0°C至45°C之间,湿度低于95%RH(无凝露)。
- 避免安装在有易燃、易爆或腐蚀性气体的环境中。
- 为喷涂应用提供通风和防爆措施。
- 电源要求
- 检查电源电压和频率是否符合机器人规格(通常为三相380V±10%,50/60Hz)。
- 确保电源容量足够,并配备断路器和漏电保护器。
- 建议使用稳压器以应对电压波动。
- 基础准备
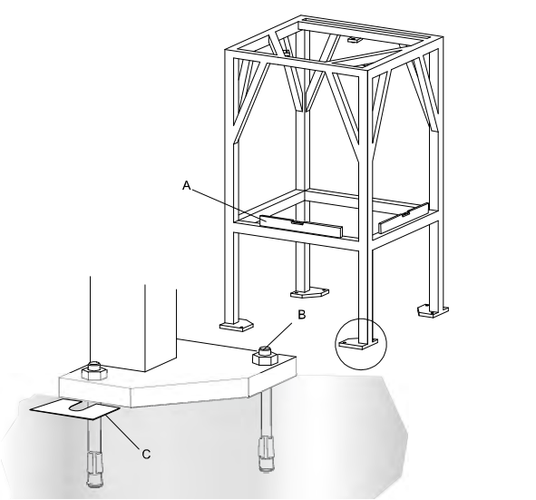
- 根据机器人底座尺寸和安装方式(地脚螺栓或化学锚栓)准备混凝土基础。
- 基础表面水平度误差不超过±0.5mm。
- 预留电缆和气管的走线空间。
- 开箱检查
- 核对装箱单,检查机器人本体、控制柜、示教器、电缆等附件是否齐全。
- 检查外观有无运输损伤,如有问题及时联系供应商。
二、机械安装步骤
- 定位与固定
- 将机器人底座吊装至基础位置,使用水平仪调整水平。
- 使用地脚螺栓或化学锚栓固定底座,确保拧紧力矩符合要求(参考ST2031手册)。
- 对于打磨应用,建议增加减震垫以减少振动。
- 安装执行工具
- 根据应用需求安装合适的末端执行器(如夹爪、喷枪、打磨头)。
- 确保工具法兰与机器人法兰匹配,连接螺栓需均匀拧紧。
- 检查工具的重量和重心是否在机器人允许负载范围内。
- 电缆与气管连接
- 连接机器人本体与控制柜之间的动力电缆和编码器电缆,确保接口清洁并锁紧。
- 连接气管(如用于喷涂或打磨除尘),检查气路密封性。
- 使用扎带固定电缆,避免过度弯曲或拉扯。
三、电气连接与调试
- 控制柜安装
- 将控制柜放置在干燥、通风、无尘的位置,与机器人保持适当距离(通常不超过10米)。
- 连接主电源,确保接地可靠(接地电阻小于4Ω)。
- 初始化与参数设置
- 上电后,通过示教器进行系统初始化。
- 设置机器人语言、单位、工具坐标系和工件坐标系。
- 根据负载和工具重心设置负载参数,以确保动态性能。
- 零点校准
- 首次安装或更换编码器后,需进行零点校准。
- 按照手册步骤将各轴移动至机械零点,并保存校准数据。
四、应用场景安装要点
- 上下料应用
- 确保机器人工作范围覆盖物料抓取点和放置点。
- 安装物料检测传感器,并与机器人I/O信号连接。
- 对于重载上下料,需验证机器人负载能力。
- 喷涂应用
- 机器人应安装在防爆区域内,或采用正压防爆控制柜。
- 喷涂工具需接地,避免静电积聚。
- 安装通风系统,确保漆雾及时排出。
- 打磨应用
- 安装打磨工具时,确保主轴旋转方向正确。
- 配置力控传感器(可选)以实现恒力打磨。
- 加强机器人本体防护,防止粉尘进入关节。
- 机械臂组装应用
- 根据组装精度要求,选择高精度减速机或直线导轨辅助定位。
- 使用视觉系统或力传感器引导组装,提高成功率。
- 确保工作站安全防护装置到位。
五、安全注意事项
- 安装过程中务必切断电源,挂警示牌。
- 机器人运动范围内设置安全围栏或光栅,并张贴警示标识。
- 调试时使用低速模式,并保持远离危险区域。
- 定期检查电缆磨损和螺栓松动情况。
六、维护建议
- 首次运行500小时后更换减速机润滑油,之后每4000小时更换。
- 定期清洁机器人本体和工具,检查电缆连接。
- 每月检查一次零点精度和重复定位精度。
##
深隆ST2031工业机器人的正确安装是保障其高效稳定运行的基础。遵循以上步骤和建议,结合实际应用需求进行调整,可最大限度发挥机器人的性能。如遇复杂问题,请及时联系深隆技术支持团队获取专业指导。